

In fisica uno scalare è semplicemente un numero reale. Una grandezza scalare è quindi un numero reale più l’unità di misura associata alla proprietà. Un vettore è invece un elemento che ha bisogno anche di una direzione e verso per essere completamente definito.
Un esempio banale che mostra la differenza tra uno scalare e un vettore è la rappresentazione di un segmento orientato. Se consideriamo due punti A e B, il modulo della distanza tra i due è chiaramente uno scalare. Questa rappresenta solamente la distanza in termini di lunghezza tra i due punti. Al contrario il vettore  fornisce anche una informazione spaziale. Si rappresenta infatti come una freccia che parte dal punto A e termina in B.
Relazione di equipollenza
Due vettori che hanno lo stesso modulo, direzione e verso sono detti equivalenti ed hanno lo stesso significato. Traslando il vettore nello spazio (senza cambiare orientamento) questo avrà lo stesso significato fisico.
Il vettore risulta quindi opposto a  . Tali vettori hanno infatti stesso modulo e direzione ma versi opposti.
Un vettore è definito come parte di uno spazio vettoriale. Per spazio vettoriale possiamo assumere un spazio cartesiano per esempio. In questo spazio un vettore è definito dal punto di origine del piano cartesiano ed dal punto di arrivo. Possiamo quindi rappresentarlo considerando le componenti cartesiano scalari. Queste ultime sono le proiezioni del vettore sugli assi cartesiani.  può quindi essere trattato come una raccolta di elementi scalari:
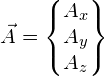
Somma e differenza di vettori
Due vettori possono essere sommati e sottratti secondo la regola del parallelogramma come riportato nella figura. Utilizzando le componenti scalari dei due vettori possiamo scrivere:
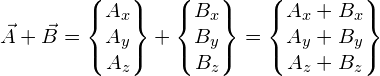
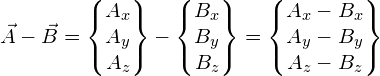
Prodotto di uno scalare per un vettore
Il prodotto di uno scalare per un vettore gode della proprietà associativa e distributiva rispetto alla somma. Utilizzando le componenti scalari, il prodotto viene definito come:
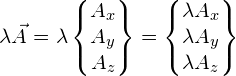
Norma di un vettore
La norma di un vettore rappresenta il modulo nello spazio di riferimento. La norma è definita come:
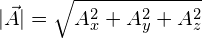
Geometricamente la norma rappresenta la lunghezza di .
Prodotto scalare
Il prodotto scalare tra due vettori restituisce come risultato un numero scalare. Il prodotto scalare è definito come:
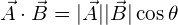
dove  è l’angolo formato dai due vettori. Possiamo anche utilizzare direttamente le componenti dei vettori ed ottenere:
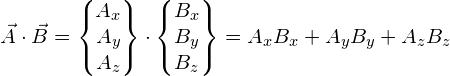
Prodotto vettoriale
Il prodotto vettoriale tra due vettori restituisce come risultato un terzo vettore. Il prodotto vettoriale è definito come:
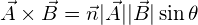
dove è l’angolo formato dai due vettori e  è un versore perpendicolare al piano dei vettori e
 . Un versore è semplicemente un vettore di norma unitaria e viene utilizzato solitamente per indicare una direzione.
Possiamo anche utilizzare direttamente le componenti dei vettori ed ottenere:
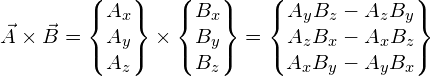


Commenti