

In fisica ed in meccanica classica un sistema di riferimento (SdR) è un sistema rispetto al quale viene osservato un certo fenomeno fisico. Il moto dei corpi è infatti sempre relativo al sistema rispetto al quale lo osserviamo. Un sistema di coordinate (SdC) è definito come un sistema di riferimento basato su coordinate per la misura oggettiva delle grandezze fisiche. Grazie al sistema di coordinate possiamo quindi esprimere i le entità vettoriali in termini scalari.
In funzione del numero di coordinate usate si parla di sistema:
- monodimensionale;
- bidimensionale;
- tridimensionale.
Di seguito sono presentati due sistemi di coordinate tridimensionali. Esempi analoghi con sistemi monodimensionali e bidimensionali sono facilmente derivabili. Basterà infatti effettuare gli stessi ragionamento ma con uno o due assi di coordinate.
Un sistema di coordinate non stabilisce se il sistema sia inerziale o meno.
Sistema di coordinate cartesiane
Consideriamo nello spazio tridimensionale un SdR con coordinate cartesiano. Stiamo quindi definendo tre assi incidenti in un unico punto detto origine del sistema. Per ciascun asse si sceglie un verso ed una unità di misura. Se i tre assi sono perpendicolari tra loro, il sistema si dice ortogonale.

In tale sistema possiamo facilmente esprimere un vettore indicando le sue componenti lungo gli assi cartesiani. La coordinata x di un punto P è infatti definita come la distanza del punto dal piano formato dagli assi Y e Z. Simile definizione per la coordinata y definita come la distanza del punto P dal piano formato dagli assi X e Y. Infine la coordinata z è definita come la distanza tra il punto P ed il piano formato dagli assi X e Y.
Il vettore  è quindi definito come:
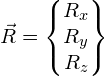
Sistema di coordinate cilindrico
Il SdC cilindrico presenta la stessa struttura degli assi del sistema cartesiano. Le coordinate sono però definite diversamente. La coordinata z è definita coma la distanza tra il punto P ed il piano composto dagli assi X e Y. La coordinata  definisce la distanza del punto P dall’origine del SdC. Infine la coordinata
 rappresenta l’angolo formato tra il vettore e l’asse X.

Il vettore è quindi definito come:

Per passare dal sistema di coordinate cilindrico a quello cartesiano possiamo utilizzare le seguenti relazioni:


Commenti