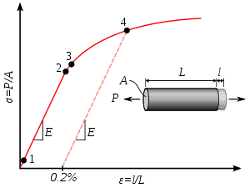
La teoria dell’elasticità è una branca della scienza che studia la deformazione dei corpi solidi e il loro stato tensionale interno quando soggetti a carichi esterni. Il primo passo è la determinazione dello stato tensionale interno di un corpo.
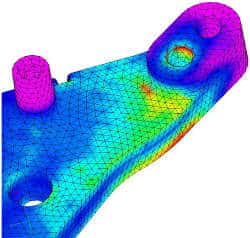
Le tensioni interne ad un corpo continuo rappresentano le forze di contatto esercitate tra le parti interne al corpo stesso. È una proprietà puntuale e dipende dalla normale alla superficie che si sta considerando. Il postulato di Eulero ci dice che
se un corpo è in equilibrio ogni sua parte deve essere in equilibrio
La tensione lungo una giacitura si rappresenta in termini matematici come:
(1) ![Rendered by QuickLaTeX.com \begin{equation*}t(n)=[T]\cdot n= \begin{bmatrix} \sigma_{xx} & \sigma_{xy} & \sigma_{xz} \\ \sigma_{yx} & \sigma_{yy} & \sigma_{yz}\\ \sigma_{zx} & \sigma_{zy} & \sigma_{zz} \end{bmatrix} \cdot n\end{equation*}](https://meccanicaweb.it/wp-content/ql-cache/quicklatex.com-f81d118e2476c16cecba4ae9f5d28eda_l3.png)
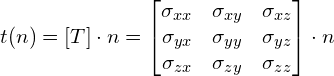
dove
rappresenta il tensore delle tensioni di Cauchy. L’equilibrio interno del corpo soggetto a delle forze di volume si esprimere con le equazioni di equilibrio:
(2) 
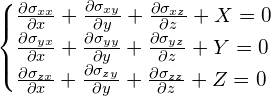
dove sono stati trascurati i moti rigidi del corpo.
Successivamente si determinano le deformazioni che si manifestano in un corpo continuo. Con deformazione si intende un qualsiasi cambiamento della forma e della dimensione del corpo trascurando i moti rigidi di spostamento. Ipotizzando quindi una funzione spostamento continua nel dominio, con derivata prima continua, monodroma e con inversa monotona localmente in senso stretto is ottiene:
(3) ![Rendered by QuickLaTeX.com \begin{equation*} [D]=\begin{bmatrix} \frac{\partial u}{\partial x} & \frac{1}{2} \left( \frac{\partial u}{\partial y}+\frac{\partial v}{\partial x}\right) &\frac{1}{2} \left( \frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\right) \\ \frac{1}{2} \left( \frac{\partial u}{\partial y}+\frac{\partial v}{\partial x}\right) & \frac{\partial v}{\partial y} &\frac{1}{2} \left( \frac{\partial v}{\partial z}+\frac{\partial w}{\partial y}\right) \\ \frac{1}{2} \left( \frac{\partial u}{\partial z}+\frac{\partial w}{\partial x}\right) &\frac{1}{2} \left( \frac{\partial v}{\partial z}+\frac{\partial w}{\partial y}\right) & \frac{\partial w}{\partial z}\end{bmatrix} \end{equation*}](https://meccanicaweb.it/wp-content/ql-cache/quicklatex.com-bb305f662eec712d98364a96c8fd361e_l3.png)
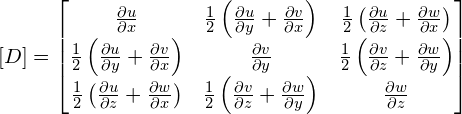
che possiamo anche esprimere come:
(4) ![Rendered by QuickLaTeX.com \begin{equation*}[D]=\begin{bmatrix} \epsilon_x,\frac{1}{2} & \gamma_{xy} & \frac{1}{2} \gamma_{xz} \\\frac{1}{2} \gamma_{yx} & \epsilon_y &\frac{1}{2} \gamma_{yz} \\ \frac{1}{2} \gamma_{zx} &\frac{1}{2} \gamma_{zy} & \epsilon_z \end{bmatrix}\end{equation*}](https://meccanicaweb.it/wp-content/ql-cache/quicklatex.com-782f9cc5bc77c6e71fea65821b8b1bf8_l3.png)
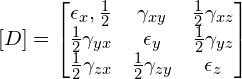
Gli
rappresentano delle dilatazioni lineari mentre i
sono degli scorrimenti angolari. Tali spostamenti devono assicurare in ogni caso la continuità del corpo in esame e non devono quindi comparire lacerazioni o compenetrazioni di materia nel corpo. In termini matematici le deformazioni devono soddisfare le equazioni di congruenza:
(5) ![Rendered by QuickLaTeX.com \begin{equation*}\begin{cases} \frac{\partial^2 \epsilon_{xx}}{\partial y^2}+\frac{\partial^2 \epsilon_{yy}}{\partial x^2}=\frac{\partial^2 \epsilon_{xy}}{\partial x \partial y} \\ \frac{\partial^2 \epsilon_{yy}}{\partial z^2}+\frac{\partial^2 \epsilon_{zz}}{\partial y^2}=\frac{\partial^2 \epsilon_{yz}}{\partial y \partial z} \\ \frac{\partial^2 \epsilon_{zz}}{\partial x^2}+\frac{\partial^2 \epsilon_{xx}}{\partial z^2}=\frac{\partial^2 \epsilon_{zx}}{\partial z \partial x} \\ \frac{\partial}{\partial x} [\frac{\partial \epsilon_{xy}}{\partial z}-\frac{\partial \epsilon_{yz}}{\partial x}+\frac{\partial \epsilon_{zx}}{\partial y}]=2 \frac{\partial^2 \epsilon_{xx}}{\partial y \partial z} \\ \frac{\partial} {\partial y}[\frac{\partial \epsilon_{yz}}{\partial x}-\frac{\partial \epsilon_{zx}}{\partial y}+\frac{\partial \epsilon_{xy}}{\partial z}]=2\frac{\partial^2 \epsilon_{yy}}{\partial z \partial x} \\ \frac{\partial}{\partial z}[\frac{\partial \epsilon_{zx}}{\partial y}-\frac{\partial \epsilon_{xy}}{\partial z}+\frac{\partial \epsilon_{yz}}{\partial x}]=2\frac{\partial^2 \epsilon_{zz}}{\partial x \partial y} \end{cases}\end{equation*}](https://meccanicaweb.it/wp-content/ql-cache/quicklatex.com-7906bdfdf90ffc12bba2209ebaa8334d_l3.png)
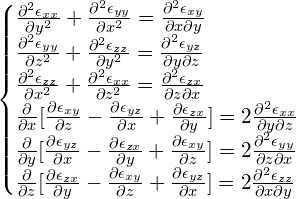
In forma compatta possiamo riassumere come:
(6) ![]()
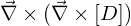
Sforzi e deformazioni nella teoria dell’elasticità
Il legame costitutivo permette poi di collegare sforzi e deformazioni tramite le equazioni di Navier:
(7) ![Rendered by QuickLaTeX.com \begin{equation*}\begin{cases} \epsilon_{xx}=\frac{1}{E}[\sigma_{xx}-\nu(\sigma_{yy}+\sigma_{zz}]+\alpha T \\ \epsilon_{yy}=\frac{1}{E}[\sigma_{yy}-\nu(\sigma_{xx}+\sigma_{zz}]+\alpha T \\ \epsilon_{zz}=\frac{1}{E}[\sigma_{zz}-\nu(\sigma_{xx}+\sigma_{yy}]+\alpha T\\ \epsilon_{xy}=\frac{1}{G}\sigma_{xy} \\ \epsilon_{yz}=\frac{1}{G}\sigma_{yz} \\ \epsilon_{xz}=\frac{1}{G}\sigma_{xz}\end{cases}\end{equation*}](https://meccanicaweb.it/wp-content/ql-cache/quicklatex.com-3850669c2723ce1bba8481144b4b992f_l3.png)
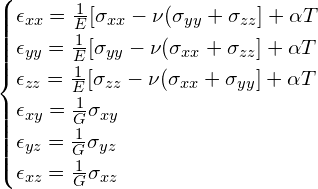
dove E rappresenta il modulo di Young,
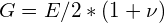
il modulo tangenziale,
il coefficiente di Poisson e
il coefficiente di dilatazione termico. A questo sistema di equazioni vanno aggiunte le condizioni al contorno sulla superficie esterna del corpo che si scrivono per gli sforzi:
(8) 
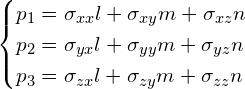
dove le p sono le pressioni sul contorno esterno, (l,m,n) i coseni direttori della normale nel punto considerato. Le condizioni al contorno per gli spostamenti sono:
(9) 
Si è cosi impostato il problema dell’elasticità di un corpo continuo, definendo 15 funzioni delle coordinate x,y,z quali le 6 componenti degli sforzi e le 6 componenti delle deformazioni e le 3 componenti di spostamento. Il tensore delle tensioni, come anche quello delle deformazioni, risulta essere simmetrico.
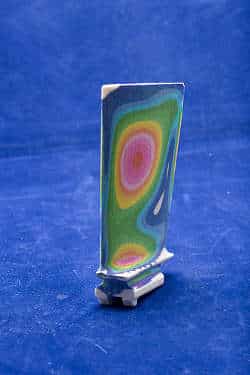
La risoluzione di questo problema può essere affrontata per via numerica o per via analitica sotto opportune semplificazioni.


Commenti